- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Qu'est-ce qui rend un chien robot adapté aux opérations industrielles complexes ?
A Chien-robotest conçu pour dépasser les limites des robots mobiles à roues conventionnels lorsque les tâches industrielles impliquent des escaliers, des pentes, un sol irrégulier, des passages étroits, des débris, des tunnels ou tout autre terrain difficile. Sa valeur vient de la combinaison de la mobilité des quadrupèdes, de la navigation autonome, de la perception de l'environnement, de la détection spécifique à une tâche, de l'équipement modulaire et du fonctionnement continu. Toutefois, pour les utilisateurs industriels, la mobilité seule ne suffit pas. Une plate-forme pratique doit également prendre en charge les mouvements stables, la collecte de données, l'intégration des équipements, la gestion des batteries, la maintenance et le fonctionnement dans des conditions environnementales définies. Cela place l’architecture de la plateforme et la planification des applications au cœur d’un déploiement réussi dans les domaines de l’inspection, de la surveillance des infrastructures, de la fabrication intelligente, du support d’urgence et d’autres scénarios d’exploitation professionnels.
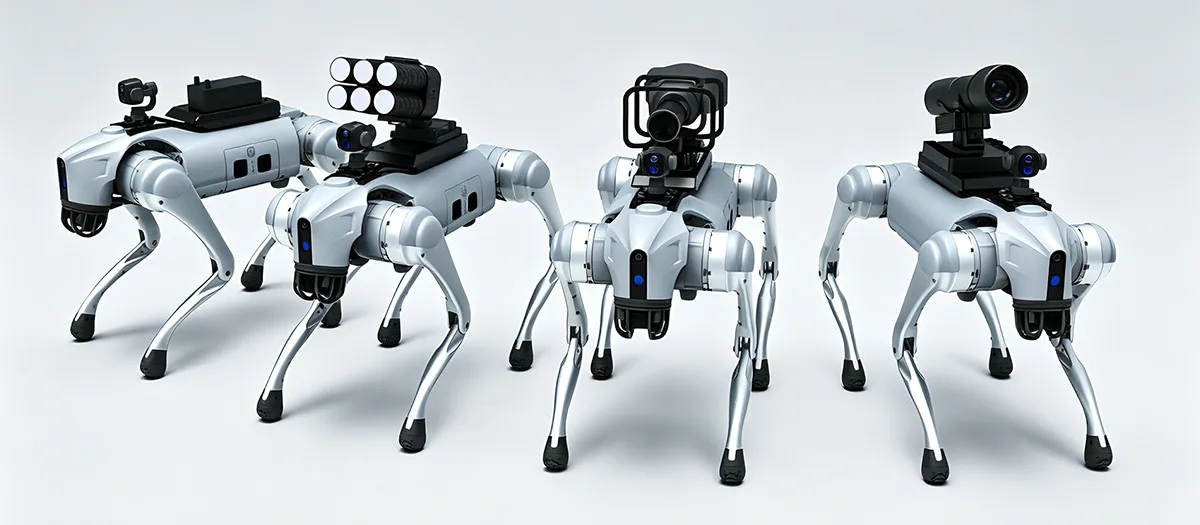
Table des matières
Cliquez sur une section pour accéder directement à la discussion technique correspondante.
- 1. Qu'est-ce qui définit un robot quadrupède industriel ?
- 2. Qu'est-ce qui rend la mobilité des jambes utile sur des terrains difficiles ?
- 3. Quelles fonctions autonomes améliorent le fonctionnement industriel ?
- 4. Quel rôle joue la perception multicapteur ?
- 5. Quelles tâches d'inspection une plate-forme quadrupède peut-elle prendre en charge ?
- 6. Que peut ajouter l'équipement modulaire à la plate-forme ?
- 7. Pour quelles conditions la plateforme doit-elle être conçue ?
- 8. Comment les robots quadrupèdes peuvent-ils réduire l’exposition aux zones de travail difficiles ?
- 9. Comment les équipements et les capteurs doivent-ils être intégrés ?
- 10. Que doivent évaluer les acheteurs avant de choisir une plateforme ?
- 11. À quoi ressemble un processus de déploiement structuré ?
- 12. Quelle est l’orientation future de la robotique industrielle quadrupède ?
- 13. Questions fréquemment posées
Qu'est-ce qui définit un robot quadrupède industriel ?
Un robot quadrupède industriel est une plate-forme robotique mobile construite autour du mouvement des jambes plutôt que des roues ou des chenilles. Sa structure à quatre pattes lui permet de négocier les changements d'élévation et les terrains irréguliers tout en transportant des capteurs, des équipements de communication, du matériel informatique et d'autres équipements spécifiques à une application.
La caractéristique déterminante n’est pas simplement l’apparence de quatre pieds. La valeur d'une plate-forme quadrupède vient de la coordination entre la locomotion, la perception, le contrôle, la puissance, la structure et l'équipement de tâche. Le robot doit comprendre son environnement, ajuster ses mouvements, maintenir son équilibre et exécuter une routine opérationnelle définie.
Cette conception orientée système sépare les plates-formes industrielles quadrupèdes des simples machines télécommandées. Une plate-forme professionnelle peut prendre en charge la planification d'itinéraires autonomes, l'évitement d'obstacles, la collecte de données, la surveillance des équipements et des routines de patrouille reproductibles. Ces fonctions permettent au robot de participer à un flux de travail opérationnel plus large au lieu d'agir uniquement comme une caméra mobile.
Mobilité des jambes Le mouvement à quatre pattes permet à la plate-forme de franchir les escaliers, les pentes, les interstices, les sols irréguliers, les sols meubles et autres changements de terrain.
Navigation intelligente La perception, la planification du chemin, le positionnement et l’évitement des obstacles peuvent favoriser des mouvements plus autonomes dans des environnements complexes.
Plateforme extensible Les capteurs et équipements modulaires peuvent adapter la même base robotique à différentes tâches d'inspection, de surveillance et industrielles.
Pourquoi la mobilité des quadrupèdes change l'automatisation industrielle
Les robots à roues traditionnels fonctionnent mieux sur des surfaces relativement prévisibles. Leur efficacité peut diminuer lorsque des escaliers, des tranchées, des matériaux meubles, des seuils surélevés ou un terrain irrégulier interrompent le parcours. Les systèmes sur chenilles peuvent gérer certaines surfaces difficiles, mais ils ont également des limites dans les espaces restreints et lorsque l'environnement contient de fréquents changements d'élévation.
Le mouvement des jambes aborde le problème différemment. Chaque jambe peut être contrôlée individuellement, permettant au robot de placer ses pieds en fonction du terrain. Cela offre plus d’options pour maintenir l’équilibre tout en se déplaçant dans des environnements irréguliers.
Pour les applications industrielles, l’avantage pratique est l’accès. Un robot capable de se déplacer sur davantage de types de terrain peut potentiellement atteindre des points d'inspection, des zones d'équipement, des tunnels, des ateliers et d'autres endroits où une plate-forme mobile conventionnelle peut nécessiter une infrastructure supplémentaire.
- Le mouvement à quatre pattes supporte les changements d'altitude et les terrains inégaux.
- La navigation autonome peut réduire le besoin d’un pilotage manuel continu.
- Les capteurs fournissent des informations environnementales pour les tâches de mouvement et d’inspection.
- Les interfaces modulaires permettent d'installer différents équipements pour différentes applications.
- La collecte de données numériques peut relier les opérations sur le terrain à une analyse ultérieure.
Principe de baseUn quadrupède industriel doit être évalué comme un système d’exploitation mobile complet. La mobilité est importante, mais la perception, le contrôle, l'intégration des équipements, l'alimentation et les fonctions de données déterminent l'utilité de cette mobilité.
Qu’est-ce qui rend la mobilité des jambes utile sur des terrains difficiles ?
Les terrains difficiles constituent l’un des domaines d’application les plus évidents pour la robotique quadrupède. Les sites industriels peuvent contenir des marches, des rampes, des tranchées, des passages étroits, des décombres, des zones boueuses, des sols inégaux et des changements de hauteur de surface. Une plate-forme conçue uniquement pour les sols plats peut nécessiter une infrastructure supplémentaire ou ne pas pouvoir atteindre certaines zones.
Un robot quadrupède peut placer et lever ses pieds individuellement, ce qui lui permet d'adapter sa posture corporelle aux changements de terrain. Cela peut permettre le mouvement sur des pentes, des marches, des interstices et des surfaces irrégulières tout en maintenant une relation plus stable entre la plate-forme et le sol.
Escaliers et changements de hauteur
Les escaliers sont un exemple simple de terrain pouvant défier les plates-formes à roues. Chaque roue doit maintenir un contact approprié avec la surface, tandis que le robot doit surmonter des changements verticaux répétés. Une plate-forme sur pieds peut surélever des jambes individuelles et ajuster sa posture pour se déplacer entre les marches.
La capacité exacte dépend toujours de la conception du robot, de la géométrie des marches, du système de contrôle et des conditions environnementales. Le point technique important est que la structure des pieds offre des options de mouvement supplémentaires que les roues n'ont pas.
Pentes et surfaces inégales
Les environnements industriels comprennent souvent du béton en pente, du gravier, des sols meubles, des sols boueux, des canaux de drainage ou des surfaces de transition. Une plate-forme quadrupède peut adapter la position de ses jambes et l'attitude de son corps à mesure que le terrain change.
Un fonctionnement stable dépend de la combinaison d’algorithmes de conception mécanique, de perception, de contrôle de la démarche, de traction et d’équilibre. Les jambes assurent la capacité de mouvement physique, tandis que le système de contrôle détermine la manière dont cette capacité est utilisée.
Espaces étroits et encombrés
Les tunnels industriels, les ateliers, les couloirs de canalisations et les zones de maintenance peuvent contenir des obstacles qui limitent le parcours disponible. Une plate-forme quadrupède compacte peut naviguer dans certains de ces espaces sans nécessiter une surface de conduite plane et continue.
| État du terrain | Défi pour les plates-formes mobiles conventionnelles | Avantage de la conception quadrupède |
|---|---|---|
| Mesures | Les changements verticaux peuvent interrompre le contact des roues et le mouvement vers l'avant | Les pieds individuels peuvent être levés et positionnés à différentes hauteurs |
| Pentes raides | Une traction réduite et un ajustement limité du corps peuvent affecter le mouvement | La position des jambes et la posture du corps peuvent être ajustées pendant le mouvement |
| Décombres | Des surfaces de contact irrégulières peuvent rendre le mouvement de la roue instable | Le placement individuel des pieds offre plus d'options pour surmonter les obstacles |
| Terrain boueux | La traction des roues ou des chenilles peut varier sur des surfaces molles | Le placement des jambes peut s'adapter aux conditions de contact changeantes |
| Lacunes et ravins | Les systèmes à roues peuvent nécessiter des ponts ou des détours | Le mouvement des jambes permet de naviguer autour ou sur des caractéristiques de terrain sélectionnées |
L’équilibre compte autant que le mouvement
Pouvoir se déplacer sur des terrains difficiles ne suffit pas. La plate-forme doit maintenir l’équilibre tout en transportant des capteurs et des équipements. Des changements brusques de hauteur du sol peuvent affecter le centre de gravité du robot et la répartition de la charge.
Les systèmes de contrôle doivent donc coordonner la démarche, la posture, les retours des capteurs et la vitesse de déplacement. Les fonctions anti-secousse et anti-basculement peuvent aider à maintenir un fonctionnement stable dans l'enveloppe de fonctionnement définie.
Ceci est particulièrement pertinent lorsque le robot transporte des caméras ou des équipements de mesure. Un mouvement excessif peut réduire la qualité des données collectées même lorsque le robot lui-même reste debout.
Quelles fonctions autonomes améliorent le fonctionnement industriel ?
La robotique industrielle devient plus utile lorsque la plate-forme peut effectuer des tâches répétables sans nécessiter de pilotage manuel constant. Les fonctions autonomes peuvent réduire la charge de travail de l'opérateur tout en rendant les mouvements et la collecte de données plus structurés.
Les plates-formes quadrupèdes modernes peuvent combiner la perception de l'environnement, le positionnement, la planification d'itinéraire, l'évitement d'obstacles, l'exécution de tâches et l'enregistrement de données. Le degré d'autonomie dépend de l'architecture du robot, des capteurs, des logiciels, des conditions de communication et de l'environnement d'exploitation.
Perception environnementale
Avant qu’un robot mobile puisse naviguer de manière autonome, il a besoin d’informations sur l’environnement qui l’entoure. Les capteurs peuvent identifier les obstacles, les changements de terrain, les itinéraires ouverts et d'autres caractéristiques pertinentes.
Les données de perception sont ensuite utilisées par le système de navigation pour déterminer la manière dont le robot doit se déplacer. Dans un environnement en évolution, ce processus devra peut-être s’exécuter en continu plutôt que de se baser uniquement sur une carte fixe.
Planification du chemin et évitement des obstacles
La planification du chemin détermine la manière dont le robot peut se déplacer entre des points définis. L'évitement d'obstacles l'aide à s'ajuster lorsqu'un objet bloque l'itinéraire prévu ou lorsque les conditions environnementales changent.
Pour l'inspection industrielle, cela peut prendre en charge des itinéraires reproductibles autour des équipements, à travers les installations ou entre les points d'inspection désignés. Les opérateurs peuvent se concentrer davantage sur les résultats de l’inspection plutôt que de contrôler manuellement chaque mouvement.
Planification des tâches et collecte de données
Une routine d’inspection autonome peut combiner mouvement et détection. Le robot peut se déplacer vers des emplacements définis, collecter des images ou des relevés de capteurs, enregistrer les résultats, puis continuer vers l'emplacement suivant.
Cela crée un flux de travail numérique dans lequel le mouvement du robot et les informations collectées sont connectés. Au lieu de produire uniquement un flux vidéo, le système peut créer un enregistrement structuré des résultats d’inspection.
Percevoir
Les capteurs collectent des informations sur le terrain, les obstacles, l'équipement et les conditions environnantes.
Plan
Le système de navigation détermine un itinéraire approprié en fonction de l'espace disponible et des exigences de la tâche.
Acte
Les jambes et les systèmes de contrôle coordonnent les mouvements tout en s’adaptant aux changements de l’environnement.
Enregistrer
Les images d'inspection, les mesures des capteurs et les informations de fonctionnement peuvent être stockées pour une analyse plus approfondie.
L'autonomie doit être adaptée à l'environnement
Le fonctionnement autonome ne signifie pas que chaque environnement industriel doit être totalement laissé sans surveillance. Certains environnements nécessitent une supervision définie, une intervention à distance ou une confirmation de l'opérateur avant des tâches spécifiques.
Une approche plus pratique consiste à identifier quelles parties du flux de travail peuvent être automatisées de manière fiable et où la prise de décision humaine reste utile. La navigation, la collecte répétée de données et l'exécution d'itinéraires de routine sont de bons candidats à l'automatisation, tandis que des découvertes inhabituelles peuvent nécessiter une évaluation humaine supplémentaire.
Quel rôle joue la perception multicapteur ?
La perception donne à un robot mobile les informations dont il a besoin pour comprendre son environnement et effectuer des tâches spécifiques à une application. Un seul capteur fournit rarement tous les types d’informations nécessaires à l’exploitation industrielle.
Les caméras visuelles peuvent fournir des images détaillées. Les capteurs thermiques peuvent révéler des différences de température. Les capteurs de distance peuvent aider le robot à comprendre la géométrie environnante. D'autres capteurs peuvent prendre en charge la localisation, la mesure environnementale ou l'inspection spécifique à un équipement.
Détection visuelle
Les caméras haute définition peuvent capturer des images et des vidéos pour l'observation des équipements, les contrôles des infrastructures, la surveillance des installations et la documentation. Les données visuelles constituent souvent le point de départ de l'inspection, car les opérateurs peuvent directement examiner l'apparence des composants et des surfaces.
Détection thermique
L'imagerie thermique peut identifier des variations de température qui peuvent ne pas être évidentes sur les images en lumière visible. Cela peut être utile autour des équipements électriques, des machines, des systèmes électriques et d'autres actifs où des modèles de chaleur anormaux peuvent indiquer une condition nécessitant une évaluation plus approfondie.
Perception spatiale
Les informations de distance et de profondeur peuvent aider le robot à comprendre les obstacles, les couloirs, les marches et d'autres caractéristiques de l'environnement. Cela prend en charge la navigation et peut également contribuer à la cartographie et à la documentation spatiale.
| Catégorie de capteur | Informations primaires | Rôle industriel potentiel |
|---|---|---|
| Caméra à lumière visible | Images et vidéo | Inspection visuelle, documentation, observation des équipements |
| Caméra thermique | Modèles de température | Vérifications des conditions thermiques et identification des chaleurs anormales |
| Capteur de profondeur ou de portée | Distance et relations spatiales | Navigation, évitement d'obstacles et cartographie environnementale |
| Capteur environnemental | Mesures environnementales définies | Surveillance du site et collecte de données spécifiques aux applications |
Pourquoi la fusion des capteurs est importante
La fusion de capteurs combine les informations provenant de différentes sources de détection pour créer une représentation plus complète de l'environnement. Une caméra peut reconnaître l'apparence d'un objet, tandis qu'un capteur de profondeur fournit sa distance et sa position.
Les informations thermiques peuvent ensuite ajouter une autre couche en indiquant si l'objet présente un modèle de température inhabituel. La combinaison de ces sources peut rendre l'inspection et la navigation plus informatives que de s'appuyer sur un seul capteur.
Le choix de la charge utile dépend de la tâche
Plus de capteurs ne signifie pas nécessairement un meilleur système. Chaque composant supplémentaire ajoute du poids, des besoins en énergie, des contraintes de montage, des exigences en matière de traitement des données et des considérations de maintenance.
La bonne approche consiste à sélectionner uniquement les informations nécessaires à la tâche définie. Une plate-forme d'inspection visuelle peut ne pas nécessiter un grand nombre de capteurs environnementaux, tandis qu'un projet de surveillance industrielle peut nécessiter plusieurs types de données pour produire des résultats utiles.
Quelles tâches d'inspection une plate-forme quadrupède peut-elle prendre en charge ?
L'inspection est l'une des applications industrielles les plus pratiques de la robotique quadrupède, car la plate-forme peut se déplacer dans des endroits qui peuvent être gênants pour les personnes ou difficiles pour les machines à roues.
Le robot peut suivre des itinéraires définis, s'arrêter aux points d'inspection, collecter des images ou des données de capteurs et renvoyer les informations à un système d'analyse. Cela crée un flux de travail d'inspection reproductible qui peut être planifié en fonction des exigences opérationnelles d'une installation.
Inspection d'usine et d'atelier
Dans les environnements de fabrication, les équipements sont souvent répartis dans de grandes installations. Certaines zones peuvent être surélevées, étroites ou séparées par des changements de niveau du sol.
Une plate-forme quadrupède peut parcourir des sections sélectionnées de l'installation et collecter des informations visuelles sur les machines, les pipelines, les armoires électriques, les zones structurelles et d'autres actifs définis.
Surveillance de l'alimentation électrique et des équipements
Des capteurs thermiques et visuels peuvent être combinés pour l’inspection des équipements lorsque les différences de température sont pertinentes. Le robot peut collecter des images à des emplacements prédéfinis et comparer les résultats actuels avec les enregistrements historiques.
Inspection des tunnels et des zones confinées
Les tunnels, les couloirs de canalisations et autres zones étroites peuvent présenter des problèmes d'accès. Un robot mobile compact peut pénétrer dans de tels espaces tout en transportant des caméras, un éclairage ou d'autres capteurs adaptés à la tâche d'inspection.
Observation des infrastructures
Les actifs d’infrastructure nécessitent souvent des inspections répétitives de zones similaires. Un itinéraire robot répétable peut aider à normaliser la collecte d’images et fournir une séquence opérationnelle cohérente.
- Inspection courante :Suivez des itinéraires prédéfinis et collectez des données visuelles ou de capteurs récurrentes.
- Surveillance des équipements :Combinez les informations visuelles et thermiques pour l’évaluation de l’état.
- Observation structurelle :Capturez des images de surfaces, joints, tuyaux et autres actifs physiques sélectionnés.
- Documentation des données :Créez des enregistrements d’inspection horodatés pour une comparaison et une analyse ultérieures.
Avantage de l'inspectionL’automatisation la plus utile ne consiste pas simplement à remplacer un itinéraire d’inspection à pied. Cela crée un cycle reproductible dans lequel le mouvement, la détection, l’enregistrement des données et l’analyse ultérieure sont connectés.
Les données d'inspection doivent être structurées
Une grande collection d’images n’est pas automatiquement utile. Le système doit associer les données à des emplacements, des équipements, des itinéraires ou des points d'inspection spécifiques afin que les opérateurs puissent comprendre d'où vient chaque observation.
Lorsqu'un système d'inspection robotique est associé à un logiciel approprié, les informations obtenues peuvent prendre en charge l'analyse des tendances, la planification de la maintenance et l'inspection de suivi. Le flux de travail exact dépend de l’installation et des informations requises.
Que peut ajouter l’équipement modulaire à la plateforme ?
La modularité permet à une plate-forme robotique de prendre en charge différentes tâches en modifiant ou en ajoutant des équipements. Ceci est particulièrement utile dans les environnements industriels où plusieurs types d’inspection et de surveillance peuvent être nécessaires.
L'équipement possible comprend des caméras à lumière visible, des systèmes d'imagerie thermique, des détecteurs de gaz, des unités d'éclairage, des dispositifs de communication, des capteurs environnementaux et d'autres modules spécifiques à des tâches. La configuration exacte dépend de la capacité de charge du robot, du système électrique, des interfaces de montage et des conditions de fonctionnement.
Matériel de contrôle
Les caméras et les systèmes d'imagerie thermique peuvent transformer le robot en une plateforme d'inspection mobile. Les caméras visuelles peuvent documenter les conditions physiques, tandis que les capteurs thermiques peuvent fournir des informations supplémentaires sur la répartition de la chaleur.
Équipement environnemental
Les capteurs de gaz et environnementaux peuvent permettre au robot de collecter des mesures dans des zones qui peuvent ne pas être accessibles manuellement. Cela peut prendre en charge les flux de travail de surveillance dans les installations industrielles, les tunnels, les ateliers et autres environnements définis.
Matériel d'éclairage et de communication
Les modules d'éclairage peuvent améliorer la qualité de l'image dans les zones sombres et prendre en charge le fonctionnement dans des endroits avec un éclairage limité. Les équipements de communication peuvent permettre aux opérateurs d'échanger des informations avec le personnel présent dans la zone d'exploitation.
Module visuel Capture des images et des vidéos pour l’inspection visuelle, la documentation et l’observation des équipements.
Module thermique Fournit des informations relatives à la température pour compléter l’inspection visuelle conventionnelle.
Module environnemental Collecte des mesures définies de gaz, d'air ou d'autres mesures environnementales en fonction de l'application.
La modularité devrait avoir des interfaces définies
Un système modulaire n'est pratique que lorsque l'équipement peut être installé sans créer de problèmes de compatibilité inutiles. Les points de montage, les connexions électriques, les interfaces de données, les dimensions physiques et les limites de poids doivent être clairement définis.
Des interfaces standardisées peuvent simplifier les changements entre les configurations d’équipement. Dans le même temps, les projets spécialisés peuvent nécessiter des supports, des boîtiers ou des configurations d'alimentation personnalisés lorsque les interfaces standard ne répondent pas aux exigences de l'application.
La puissance et le poids doivent être considérés ensemble
Chaque module ajouté modifie la configuration de fonctionnement complète. Un capteur plus lourd augmente la charge portée par les jambes et le système de propulsion. Des appareils électroniques supplémentaires peuvent augmenter la consommation électrique. Un boîtier plus grand peut affecter le centre de gravité ou restreindre le mouvement du robot.
La conception modulaire fonctionne donc mieux lorsque le robot a été développé en accordant suffisamment d'attention aux relations mécaniques et électriques entre la plate-forme de base et ses équipements.
Pour quelles conditions la plateforme doit-elle être conçue ?
Les environnements industriels varient considérablement. Un sol d'atelier présente des défis différents de ceux d'une zone de construction extérieure, tandis qu'un tunnel introduit des contraintes différentes d'un site industriel ouvert.
Avant de sélectionner ou de développer une plateforme robotique, les conditions environnementales doivent être clairement définies. Ces conditions influencent la structure, les capteurs, les algorithmes de mouvement, l'étanchéité, le comportement de la batterie et les exigences de maintenance.
Pluie et humidité
Les environnements extérieurs peuvent exposer les équipements robotiques à la pluie, aux éclaboussures d’eau et à une humidité élevée. Le niveau de protection approprié dépend de la conception de la plateforme et de l'environnement d'exploitation prévu.
L'humidité peut également affecter les capteurs et les connecteurs. Pour un fonctionnement extérieur répété, ces composants doivent être pris en compte lors de la conception mécanique et électrique plutôt que traités comme des détails secondaires.
Poussière et matériaux en vrac
Les sites industriels peuvent contenir de la poussière, du sable, des débris ou d’autres particules. De tels matériaux peuvent pénétrer dans les mécanismes en mouvement ou affecter la visibilité des capteurs.
La protection, les procédures de nettoyage, l'accès pour la maintenance et la sélection des composants doivent donc refléter les conditions réelles du site.
Température
Les performances de la batterie, l’électronique, les capteurs et les matériaux mécaniques peuvent réagir différemment aux changements de température. Une plate-forme destinée à des conditions de température étendues doit être évaluée par rapport à la plage réelle attendue pendant le fonctionnement.
Vibrations et impacts
Le mouvement des jambes crée un mouvement mécanique répété, tandis qu'un terrain accidenté peut introduire des chocs supplémentaires. Les capteurs et équipements électroniques sensibles nécessitent donc un montage et une protection adaptés.
| Facteur environnemental | Effet potentiel | Considération de conception |
|---|---|---|
| Humidité | Peut affecter les connecteurs, l’électronique et les capteurs | Appropriate enclosure, sealing, and maintenance procedures |
| Poussière | Peut pénétrer dans les zones mécaniques ou électroniques | Protection, accès au nettoyage et sélection des composants appropriés |
| Température | Peut influencer le comportement de la batterie et de l'électronique | Plage de fonctionnement définie et évaluation environnementale pertinente |
| Vibration | Peut affecter les données du capteur et les composants mécaniques | Montage approprié, conception structurelle et évaluation des vibrations |
| Impact | Peut stresser les pieds, les boîtiers, les supports et l'électronique | Protection structurelle et validation dans des conditions définies |
L'environnement détermine la bonne configuration
Il n’existe pas de configuration universelle idéale pour chaque site industriel. L'environnement d'exploitation doit être documenté avant la sélection du robot.
Les informations utiles peuvent inclure le fonctionnement en intérieur ou en extérieur, les types de surfaces, la plage de température, la présence de poussière ou d'humidité, la largeur du couloir, les dimensions des escaliers, les obstacles attendus, les charges utiles requises et les conditions de communication.
Comment les robots quadrupèdes peuvent-ils réduire l’exposition aux zones de travail difficiles ?
Une application importante de la robotique industrielle consiste à réduire la nécessité pour les personnes d’entrer dans des endroits difficiles d’accès, inconfortables ou impropres à une inspection manuelle de routine.
Un robot mobile peut transporter des caméras et des capteurs dans des zones définies tandis que les opérateurs restent dans une position de contrôle plus pratique. Cela peut prendre en charge l’inspection et la collecte de données sans obliger le personnel à suivre physiquement chaque itinéraire d’inspection.
Réduire l’exposition de routine
Certaines tâches industrielles impliquent des mouvements répétés dans des environnements chauds, poussiéreux, humides, bruyants, étroits ou autrement difficiles. L’utilisation d’une plate-forme mobile pour la collecte de données de routine peut réduire la fréquence à laquelle le personnel doit pénétrer dans ces zones.
Le robot n’élimine pas toute intervention humaine. La maintenance, les découvertes inhabituelles, les réparations et les tâches dépassant les capacités du robot peuvent néanmoins nécessiter du personnel qualifié. L’objectif est de déplacer les activités d’inspection et de surveillance appropriées vers un modèle opérationnel plus contrôlé.
Observation et communication à distance
Les modules de caméra et de communication peuvent fournir aux opérateurs des informations sur le terrain sans qu'ils aient besoin de se tenir à côté de l'équipement inspecté.
Pour les équipes de maintenance, cela peut être utile lors des contrôles préliminaires. Un robot peut d'abord collecter des informations visuelles, permettant aux techniciens de déterminer quel type de travail de suivi pourrait être nécessaire avant d'entrer dans la zone.
La réduction des risques dépend de la conception du système
Un robot n’est pas automatiquement en sécurité simplement parce qu’il est distant. Le système complet nécessite une navigation, un évitement d’obstacles, une communication, des procédures d’urgence, des pratiques de maintenance et des limites d’exploitation appropriées.
Le robot doit donc être traité comme un outil d’ingénierie doté de capacités définies plutôt que comme un substitut universel au travail humain.
- Définissez les tâches qui peuvent être effectuées à distance.
- Établissez des limites de fonctionnement sûres pour le robot.
- Fournir des fonctions de communication et de contrôle d'urgence appropriées.
- Entretenir les capteurs et les composants mécaniques selon les conditions d'exploitation.
- Gardez l’intervention humaine disponible pour les situations dépassant les capacités définies du robot.
Comment les équipements et les capteurs doivent-ils être intégrés ?
L'intégration de l'équipement détermine si le robot peut effectuer la tâche prévue sans compromettre la mobilité, l'équilibre, la disponibilité de l'énergie ou la qualité des données. Un capteur qui fonctionne bien sur un banc peut nécessiter une structure de montage différente une fois installé sur une plate-forme quadrupède mobile.
Montage mécanique
Les points de montage doivent soutenir l'équipement en toute sécurité tout en conservant un accès suffisant pour l'installation et la maintenance. L'emplacement de l'équipement est également important car il peut affecter le centre de gravité et le mouvement du robot.
Pour les caméras et les capteurs qui nécessitent une vue stable, le système de montage doit également prendre en compte les mouvements et les vibrations. L'équipement nécessite un champ de vision approprié sans interférer avec les jambes du robot ou d'autres composants.
Intégration électrique
Chaque module ajouté crée un besoin électrique. Les caméras, les systèmes thermiques, les modules informatiques, l'éclairage, les équipements de communication et les capteurs environnementaux peuvent avoir des exigences différentes en matière de tension et de courant.
L'architecture d'alimentation doit s'adapter à ces charges tout en maintenant la compatibilité avec la batterie et l'électronique de commande du robot.
Intégration des données
Les systèmes robotiques modernes peuvent générer de grandes quantités de données d’images, de capteurs et de navigation. Le système doit définir la manière dont les informations sont collectées, transmises, stockées et traitées.
Pour les applications d’inspection, les données devraient idéalement rester connectées aux informations de localisation et de temps afin qu’une analyse ultérieure puisse identifier exactement où une observation particulière a été collectée.
| Zone d'intégration | Question clé | Impact potentiel |
|---|---|---|
| Poids | Le robot peut-il transporter l’ensemble de l’équipement complet ? | Influence la mobilité, l'équilibre et la charge mécanique |
| Position | Où doit-on monter l'équipement ? | Peut affecter le centre de gravité, le champ de vision et le mouvement |
| Pouvoir | Quelle entrée électrique est nécessaire ? | Modifie les exigences en matière de batterie et de gestion de l'alimentation |
| Données | Comment les informations seront-elles transmises ou stockées ? | Détermine l'architecture de communication et de traitement |
| Entretien | Le module est-il accessible et remplacé ? | Affecte la facilité d’entretien et la continuité de fonctionnement |
L'intégration doit être planifiée avant le déploiement
Une planification précoce peut éviter des problèmes tels que des capteurs bloqués, des connecteurs inaccessibles, une capacité de batterie insuffisante ou un montage d'équipement instable.
Les informations techniques utiles incluent les dimensions de l'équipement, le poids, la consommation électrique, les spécifications des connecteurs, les interfaces de communication, les exigences de montage, la température de fonctionnement et l'exposition environnementale prévue.
Une fois ces paramètres connus, la plateforme robotique peut être évaluée comme un système complet plutôt que comme un robot de base avec des équipements ajoutés ultérieurement.
Que doivent évaluer les acheteurs avant de choisir une plateforme ?
Le choix d'un robot quadrupède doit commencer par l'application plutôt que par l'apparence ou un seul chiffre de performance. Une plate-forme techniquement avancée peut toujours être inadaptée si elle ne peut pas naviguer sur le terrain requis, transporter l'équipement nécessaire, fonctionner dans les conditions prévues ou fournir les données requises.
Commencez par l’environnement
Documentez les surfaces, les pentes, les escaliers, les couloirs, les obstacles, la température, l'humidité, la poussière et d'autres caractéristiques environnementales. Ces facteurs déterminent le type de mobilité et de protection dont la plateforme a besoin.
Définir la tâche d'exploitation
Identifiez si le robot effectuera une inspection, une surveillance, une collecte de données, un transport, une observation d'équipement ou une autre fonction définie. La tâche détermine l'équipement qui doit être installé.
Évaluer la mobilité
Regardez bien plus que la capacité de marcher. Tenez compte de la montée des escaliers, de la gestion des pentes, de la négociation des obstacles, de la stabilité, de la vitesse de déplacement, de la capacité de tourner et des performances sur les conditions de surface réelles attendues sur le site.
Vérifier la capacité de la charge utile et l'intégration
L'ensemble de l'équipement complet doit être évalué, y compris les caméras, les capteurs, les dispositifs de communication, les structures de montage, les batteries et autres accessoires.
Revoir les fonctions autonomes
Déterminez si le système peut prendre en charge la planification d'itinéraires, l'évitement d'obstacles, le positionnement, la collecte automatisée de données, la planification de tâches et la surveillance à distance au niveau requis par le projet.
- Terrain:Quelles surfaces, escaliers, pentes et obstacles le robot doit-il franchir ?
- Tâche:Quelle action physique ou quelle information le robot doit-il fournir ?
- Charge utile:Quel matériel faut-il emporter et combien pèse-t-il ?
- Pouvoir:Quelle est la demande électrique combinée de la plate-forme et de l’équipement installé ?
- Autonomie:Quelles parties du flux de travail opérationnel nécessitent une exécution automatisée ?
- Environnement:Quelles conditions de température, de poussière, d’humidité, de vibrations ou d’impact sont attendues ?
- Entretien:Comment les capteurs, batteries, pattes et autres composants seront-ils inspectés et entretenus ?
Principe de sélectionLa meilleure plateforme n’est pas forcément celle dont le cahier des charges est le plus long. C'est celui dont les caractéristiques de mobilité, de détection, de puissance, d'intégration des équipements, d'autonomie et de maintenance correspondent à l'environnement d'exploitation réel.
À quoi ressemble un processus de déploiement structuré ?
Un processus de déploiement structuré permet de transformer un concept robotique général en un système d'exploitation avec des exigences techniques claires. Ceci est particulièrement important pour les applications industrielles, car le robot doit fonctionner avec l'environnement, les équipements, les procédures et les systèmes de données existants.
- Définir le scénario de fonctionnement :Enregistrez la disposition du site, le terrain, les conditions environnementales, les itinéraires opérationnels et les tâches cibles.
- Identifiez l’équipement requis :Déterminez les caméras, capteurs thermiques, dispositifs environnementaux, unités d’éclairage ou modules de communication nécessaires.
- Establish system parameters:Confirmez le poids, les dimensions, les exigences d’alimentation, les interfaces de données, les positions de montage et l’accès à la maintenance.
- Construire l'itinéraire d'exploitation :Définissez les zones, les points de contrôle, les chemins de navigation et la séquence d'inspection requis par l'application.
- Valider la mobilité :Évaluez les mouvements sur le terrain réel, y compris les escaliers, les pentes, les obstacles et les surfaces de transition.
- Valider l'équipement :Vérifiez la qualité de l’image, les lectures du capteur, la communication et la stabilité de l’équipement pendant le mouvement.
- Établir des procédures opérationnelles :Définir les procédures de recharge, de maintenance, d’examen des données, d’intervention et d’urgence.
Les tests sur site sont importants
Les tests en laboratoire ne peuvent pas reproduire toutes les caractéristiques d'une installation réelle. Le robot doit être évalué dans des conditions de fonctionnement représentatives chaque fois que cela est possible.
Les tests sur site peuvent révéler des détails difficiles à identifier lors du développement général. Un couloir peut être plus étroit que prévu. Un escalier peut avoir une hauteur inhabituelle. Une surface particulière peut offrir moins de traction. Les conditions d'éclairage peuvent réduire les performances de la caméra.
Ces résultats peuvent ensuite être utilisés pour ajuster la planification des itinéraires, le placement des équipements, la configuration des capteurs ou les procédures opérationnelles.
Les flux de données doivent être conçus avec le robot
L’automatisation de l’inspection ne produit de la valeur que lorsque les informations collectées peuvent être utilisées. Un système utile doit définir comment les images et les relevés des capteurs sont stockés, comment ils sont associés aux emplacements, comment les anomalies sont identifiées et comment les opérateurs examinent les résultats.
Pour les inspections récurrentes, les enregistrements historiques peuvent également fournir une base de comparaison. Le robot peut collecter des données en utilisant des itinéraires et des points de vue similaires, ce qui facilite l'identification des changements au fil du temps.
La maintenance doit faire partie du déploiement
Un robot mobile contient des composants mécaniques et électroniques qui subissent des mouvements répétés. Les pieds, les articulations, les moteurs, les capteurs, les connecteurs, les batteries et les boîtiers de protection nécessitent tous un entretien approprié.
L’inspection de routine doit donc être incluse dès le début dans le plan d’exploitation. Un accès facile aux composants clés et des procédures de remplacement claires peuvent rendre le fonctionnement à long terme plus pratique.
Quelle est l’orientation future de la robotique industrielle quadrupède ?
Le développement de la robotique industrielle quadrupède évolue vers une plus grande autonomie, une meilleure conscience environnementale, une meilleure intégration des équipements et des logiciels plus spécifiques aux applications. L’objectif central n’est pas simplement d’améliorer la marche des robots, mais également de leur permettre d’effectuer des flux de travail opérationnels complets avec moins d’interventions manuelles.
Un fonctionnement incarné plus intelligent
On attend de plus en plus des robots qu’ils combinent perception et mouvement au lieu de les traiter comme des fonctions distinctes. Une plateforme peut utiliser des informations environnementales pour décider où se déplacer, comment éviter les obstacles et où effectuer une tâche.
Cela crée une relation plus étroite entre le robot physique et le logiciel qui le contrôle. Le résultat peut être un mouvement plus adaptatif dans des environnements qui ne peuvent pas être entièrement représentés par un itinéraire fixe.
Une inspection plus intelligente
À mesure que les caméras et les capteurs collectent davantage d’informations, l’analyse automatisée devient de plus en plus utile. La reconnaissance basée sur l'IA peut aider à identifier les conditions visuelles prédéfinies, à organiser les images d'inspection et à mettre en évidence les zones qui méritent un examen supplémentaire.
Par exemple, un système peut être conçu pour reconnaître des anomalies d'équipement sélectionnées, des changements de surface ou d'autres conditions définies par l'application. Les opérateurs humains peuvent alors se concentrer sur la vérification et la prise de décision plutôt que d’examiner chaque image avec la même attention.
Une plus grande modularité
Les futures plates-formes industrielles prendront probablement en charge des combinaisons d’équipements plus larges. Une seule base robotique peut accueillir différents capteurs d'inspection, modules environnementaux, équipements de communication ou dispositifs spécifiques à une tâche.
Cela nécessite des interfaces mécaniques et électriques plus standardisées tout en permettant la personnalisation là où des projets spécialisés l'exigent.
Intégration avec les systèmes d'information industriels
La prochaine étape de la robotique industrielle reliera probablement les opérations physiques aux systèmes de gestion numérique. Les informations générées par le robot peuvent être combinées avec des enregistrements d'équipement, des calendriers de maintenance, des cartes, un historique d'inspection et d'autres données numériques.
Cela permet au robot de faire partie d’un flux de travail industriel plus large plutôt que de fonctionner comme une machine isolée.
Autonomie supérieure Davantage de tâches peuvent être effectuées grâce à la navigation autonome, à la planification d'itinéraires, à l'évitement d'obstacles et aux opérations programmées.
Meilleure perception Plusieurs capteurs et analyses intelligentes peuvent fournir des informations plus riches sur l’équipement et son environnement.
Intégration plus approfondie Les plates-formes robotiques peuvent connecter la mobilité, les capteurs, l'alimentation, les données et les logiciels industriels dans un flux de travail opérationnel plus complet.
De la machine mobile à la plateforme d'exploitation intelligente
La valeur à long terme de la robotique quadrupède réside dans la combinaison de la mobilité physique et de l’intelligence numérique. Un robot capable de marcher sur un terrain difficile assure l’accès physique. Les capteurs fournissent des informations. Le contrôle autonome assure la répétabilité. L'analyse basée sur l'IA peut aider à interpréter les données collectées. Les logiciels industriels relient ces résultats à des flux de travail plus larges.
Chacune de ces fonctionnalités est utile indépendamment, mais leur combinaison crée une plate-forme beaucoup plus performante. Plus elles sont intégrées, plus les applications peuvent être prises en charge sans repenser l'ensemble du système pour chaque nouvelle tâche.
Principe tourné vers l'avenirLa robotique industrielle quadrupède s'oriente vers des systèmes orientés tâches qui combinent mobilité, perception, fonctionnement autonome, équipement modulaire et intelligence des données au sein d'une plate-forme coordonnée.
Foire aux questions
Qu'est-ce qu'un robot quadrupède industriel ?
Il s'agit d'une plate-forme robotique mobile à quatre pattes conçue pour des tâches professionnelles telles que l'inspection, la surveillance, la collecte de données et le fonctionnement dans des environnements où les robots à roues conventionnels peuvent avoir des difficultés à naviguer.
Pourquoi les robots quadrupèdes sont-ils adaptés aux terrains accidentés ?
Quatre pieds contrôlés individuellement offrent plus d'options pour le placement des pieds et la posture du corps. Cela peut aider la plate-forme à franchir les escaliers, les pentes, les interstices, les surfaces meubles et autres changements de terrain dans le cadre de sa capacité opérationnelle définie.
Un robot quadrupède peut-il fonctionner de manière autonome ?
Oui. Selon l'architecture du système, les fonctions autonomes peuvent inclure la perception de l'environnement, le positionnement, la planification d'itinéraires, l'évitement d'obstacles, l'exécution de tâches et la collecte de données. Le niveau d'autonomie approprié dépend de l'application et de l'environnement.
Quels capteurs peut-on installer sur une plateforme quadrupède ?
L'équipement possible comprend des caméras à lumière visible, des systèmes d'imagerie thermique, des capteurs de profondeur ou de portée, des dispositifs de surveillance environnementale, des systèmes d'éclairage, des modules de communication et d'autres équipements spécifiques à des tâches. La configuration exacte dépend de la plateforme et de l'application.
Un robot quadrupède peut-il être utilisé pour l’inspection industrielle ?
Oui. Il peut prendre en charge l'inspection de routine des installations industrielles, des équipements, des infrastructures, des tunnels, des ateliers et d'autres zones en suivant des itinéraires définis et en collectant des données visuelles, thermiques ou autres capteurs.
Can thermal imaging be integrated with the robot?
Oui. L'imagerie thermique peut être utilisée parallèlement aux caméras conventionnelles lorsque les différences de température sont pertinentes pour la tâche d'inspection. Le capteur, la position de montage, la consommation électrique et l'interface de données doivent être évalués dans le cadre du système complet.
Des équipements supplémentaires peuvent-ils être ajoutés au robot ?
De nombreuses plates-formes professionnelles peuvent prendre en charge des équipements modulaires, à condition que les composants ajoutés restent dans les limites mécaniques, électriques, de poids et d'interface définies. Des supports personnalisés ou d'autres composants d'intégration peuvent être requis pour les configurations spécialisées.
Que faut-il considérer avant de sélectionner une plateforme ?
Les facteurs importants comprennent les exigences en matière de terrain, d'escaliers et de pentes, l'environnement d'exploitation, le poids de la charge utile, les exigences en matière de capteurs, la demande de puissance, les fonctions autonomes, le flux de travail des données, l'accès à la maintenance et les conditions de communication.
La même plateforme peut-elle prendre en charge différentes applications ?
Oui. Une conception modulaire peut permettre d'installer différents capteurs et équipements pour l'inspection, la surveillance, la mesure environnementale ou d'autres tâches industrielles définies. La configuration disponible dépend de l'architecture du robot et des exigences en matière d'équipement.
Comment exploiter les données d’inspection après une patrouille robotisée ?
Les images collectées et les relevés des capteurs peuvent être associés à des emplacements et des points d'inspection, puis examinés pour des conditions prédéfinies. Les enregistrements historiques peuvent également faciliter la comparaison entre les cycles d’inspection et aider à organiser le travail de suivi.
Le fonctionnement autonome supprime-t-il le besoin d’opérateurs ?
Pas nécessairement. L'automatisation peut réduire le contrôle manuel continu, mais des opérateurs peuvent toujours être nécessaires pour la supervision, la gestion des exceptions, la maintenance, les découvertes inhabituelles et les tâches en dehors de la capacité opérationnelle définie du robot.
Dans quels environnements les robots quadrupèdes industriels peuvent-ils être utilisés ?
Les applications potentielles incluent les usines, les ateliers, les tunnels, les installations industrielles, les sites d'infrastructures, les zones extérieures inégales et d'autres endroits où une inspection mobile ou une collecte de données est requise. L'adéquation réelle dépend des conditions environnementales et des spécifications de la plate-forme.
Discutez d'un projet de robotique quadrupède
Partagez les conditions de terrain, la tâche d'inspection, les exigences en matière d'équipement, le poids de la charge utile, l'environnement d'exploitation ou les fonctions autonomes nécessaires à votre application.
contactez-nous pour discuter des exigences de votre projet